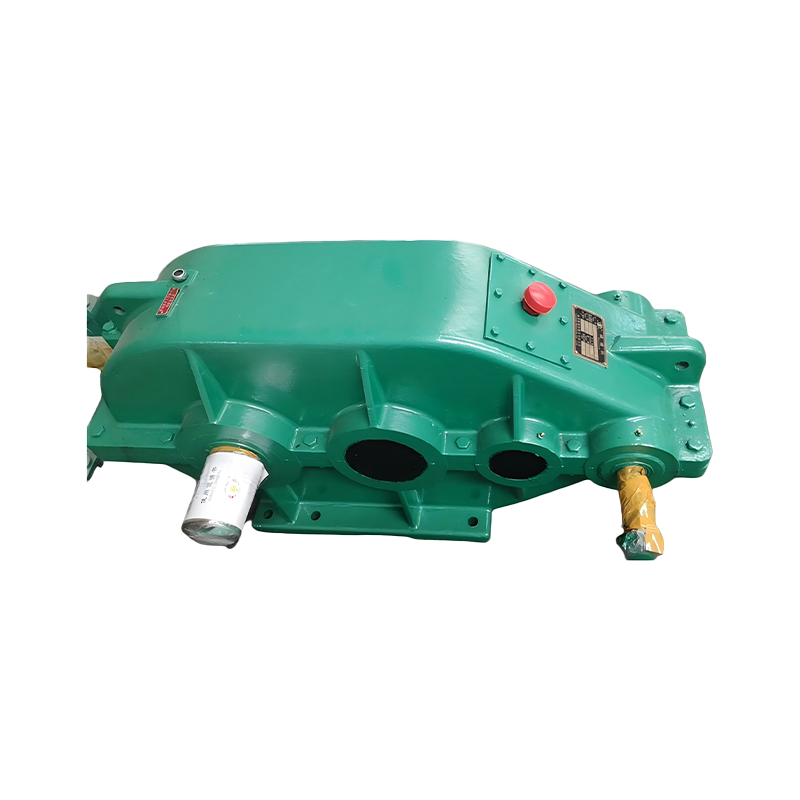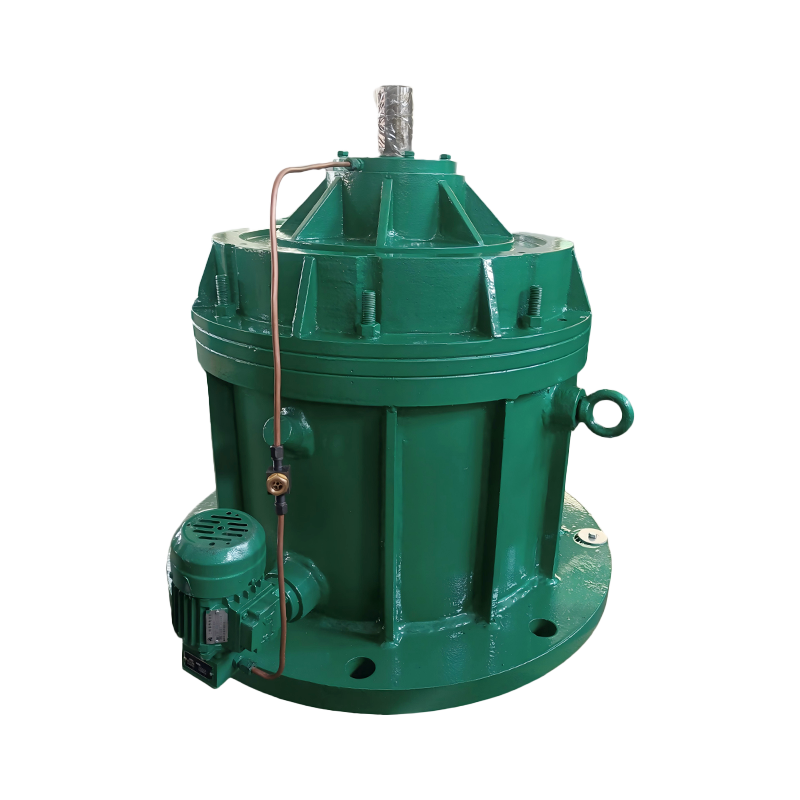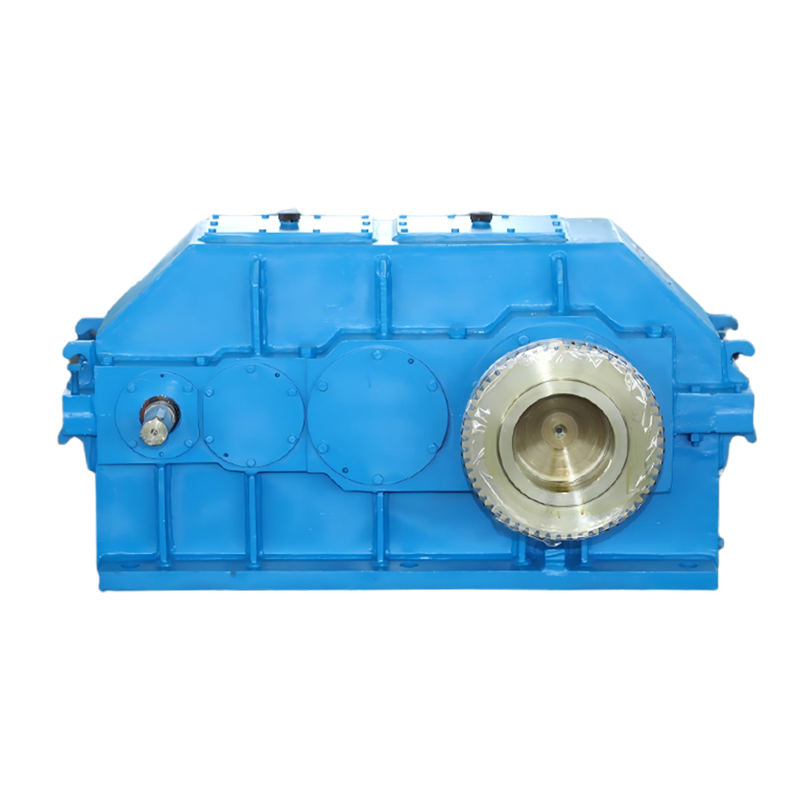
Het bevestigen van een tenwielreductor naar een elektrische motor is een fundamentele taak bij mechanische krachtoverbrenging. De meest gebruikelijke en betrouwbare methode is directe koppeling met behulp van een flexibele of stijve koppeling die de motoras verbindt met de ingaande as van het reductiedeel. Alternatieve methoden omvatten riem- en poelieaandrijvingen and ketting- en tandwielaandrijvingen , elk geschikt voor specifieke koppel-, snelheids- en ruimtelijke vereisten. Het selecteren van de juiste bevestigingsmethode heeft rechtstreeks invloed op de systeemefficiëntie, levensduur en onderhoudsfrequentie. Dit artikel biedt een gedetailleerde, praktische gids over alle drie de belangrijkste bevestigingstechnieken, stapsgewijze installatieprocedures, vergelijkende gegevens en antwoorden op veelgestelde vragen.
Belangrijkste afhaalmaaltijden: Voor 80% van de industriële toepassingen biedt een flexibele kaakkoppeling, geïnstalleerd met laseruitlijningsgereedschappen, de beste balans tussen kosten, betrouwbaarheid en onderhoudsgemak bij het bevestigen van een tandwielreductor aan een elektromotor.
Wat is een tandwielreductor en waarom het ertoe doet
A tandwielreductor is een mechanisch apparaat dat de rotatiesnelheid van een ingaande as verlaagt terwijl het koppel proportioneel wordt verhoogd. Het bestaat uit een reeks tandwielen in een behuizing, ontworpen om een specifieke reductieverhouding te bereiken, zoals 10:1, 30:1 of 100:1. Wanneer een elektromotor met een toerental van 1.750 tpm wordt aangesloten op een tandwielreductor met een verhouding van 10:1, draait de uitgaande as met ongeveer 175 tpm, terwijl hij ongeveer 10 keer het ingangskoppel minus efficiëntieverliezen levert. Volgens gegevens van de American Uitrusting Manufacturers Association kunnen correct geselecteerde en geïnstalleerde tandwielreductoren een efficiëntie bereiken tussen 94% en 98% voor eentraps spiraalvormige ontwerpen. De bevestigingsmethode tussen de motor en het verloopstuk is de kritische interface die bepaalt of deze efficiëntie in de praktijk wordt gerealiseerd of verloren gaat door verkeerde uitlijning, trillingen en voortijdige slijtage.
Tandwielreductoren vervullen drie essentiële functies in krachtoverbrengingssystemen. Ten eerste zij koppel vermenigvuldigen tot niveaus die een motor alleen economisch niet kan produceren. Ten tweede, zij snelheid verminderen om te voldoen aan de operationele vereisten van aangedreven apparatuur zoals transportbanden, mixers en pompen. Ten derde, zij overeenkomen met de traagheid tussen de motor en de belasting, wat de regelnauwkeurigheid verbetert en de mechanische belasting tijdens versnellings- en vertragingscycli vermindert. Zonder een goed bevestigde tandwielreductor zou een elektromotor aanzienlijk groter en duurder moeten zijn om hetzelfde koppel te leveren bij lage snelheden.
3 primaire methoden om een tandwielreductor aan een elektromotor te bevestigen
Er zijn precies drie algemeen aanvaarde methoden om een tandwielreductor aan te sluiten op een elektromotor, en elke methode dient een afzonderlijk stel bedrijfsomstandigheden. De keuze hangt af van vier factoren: vereist koppelvermogen, acceptabele tolerantie voor uitlijnfouten, beschikbare fysieke ruimte en totale kosten inclusief onderhoud over de verwachte levensduur van 5 tot 15 jaar.
Directe koppeling met een flexibele of starre koppeling
Directe koppeling is voor de overgrote meerderheid van industriële toepassingen de voorkeursbevestigingsmethode, omdat het vermogen overbrengt met zo min mogelijk tussencomponenten en het hoogst haalbare rendement van 97% tot 99%. In deze configuratie zijn de motoras en de ingaande as van het reductiemiddel end-to-end verbonden via een koppelinrichting. Flexibele koppelingen , zoals kaakkoppelingen, schijfkoppelingen of roosterkoppelingen, zijn geschikt voor kleine hoekafwijkingen tot 0,5 graden en parallelle offset tot 0,05 millimeter. Starre koppelingen vereisen een vrijwel perfecte uitlijning, maar bieden geen speling en een hogere torsiestijfheid, waardoor ze geschikt zijn voor precisieservotoepassingen.
Een typische kaakkoppeling bestaat uit twee metalen naven met uitstekende kaken en een elastomeer spininzetstuk dat daartussen zit. De spin absorbeert trillingen en tolereert kleine afwijkingen. Wanneer de motor start, wordt het elastomeer lichtjes samengedrukt, waardoor de schokbelastingen die op de tandwielreductor worden overgebracht, worden verminderd. Uit gegevens uit de sector blijkt dat kaakkoppelingen de levensduur van reductielagers met 15% tot 25% kunnen verlengen in vergelijking met starre koppelingen in toepassingen met veelvuldig starten en stoppen. De koppelingsnaven worden aan de assen bevestigd met behulp van spiebanen en stelschroeven of klemmechanismen die zorgen voor een wrijvingspassende verbinding die koppelbereiken van 5 Nm tot meer dan 10.000 Nm aankan, afhankelijk van de koppelingsgrootte.
Verbinding met riem- en katrolaandrijving
Voor riemaandrijfverbindingen wordt gebruik gemaakt van een poelie die op de motoras is gemonteerd, een overeenkomstige poelie op de ingaande as van het reductiedeel en een gespannen riem die het vermogen daartussen overbrengt. Deze methode wordt gekozen wanneer de motor en het reductor fysiek gescheiden moeten zijn door een afstand die directe koppeling onpraktisch maakt, of wanneer de toepassing profiteert van de mogelijkheid om de snelheidsverhouding aan te passen door de diameters van de riemschijven te veranderen. Riemaandrijvingen werken doorgaans met een efficiëntie van 90% tot 96%, afhankelijk van het riemtype, de spanning en de wikkelhoek. V-riemen zijn de meest gebruikelijke keuze voor algemeen industrieel gebruik, terwijl synchrone distributieriemen worden geselecteerd wanneer nauwkeurige snelheidsverhoudingen moeten worden gehandhaafd zonder slip.
De riemaandrijfmethode introduceert een extra reductie- of vermenigvuldigingsfase vóór de tandwielreductor. Als bijvoorbeeld een motor met een poelie van 100 mm een poelie van 200 mm op de ingang van de reductor aandrijft, wordt de snelheid gehalveerd en wordt het koppel verdubbeld voordat deze de reductor binnengaat. Hierdoor kunnen ingenieurs de uiteindelijke uitvoersnelheid verfijnen zonder het verloopstuk zelf te veranderen. De riemspanning moet echter elke 500 tot 1.000 bedrijfsuren worden gecontroleerd volgens standaard onderhoudsschema's, en riemen moeten doorgaans elke 3 tot 5 jaar worden vervangen, afhankelijk van de bedrijfscyclus en de omgevingsomstandigheden.
Verbinding met ketting- en tandwielaandrijving
Kettingaandrijfverbindingen maken gebruik van tandwielen en een rollenketting om het vermogen van de motor naar de tandwielreductor over te brengen. Deze methode wordt gekozen voor toepassingen die een hoge koppeloverdracht bij relatief lage snelheden vereisen, waarbij het slippen van de riem onaanvaardbaar zou zijn. Kettingaandrijvingen bereiken een efficiëntie van 95% tot 98% als ze op de juiste manier worden gesmeerd en onderhouden. In tegenstelling tot banden slippen kettingen niet onder belasting, waardoor ze geschikt zijn voor zware transportbanden, brekers en mengapparatuur waar koppelpieken vaak voorkomen. Het belangrijkste nadeel is dat kettingaandrijvingen regelmatig moeten worden gesmeerd en meer geluid produceren dan alternatieven met riem- of directe koppeling, met typische geluidsniveaus variërend van 75 tot 85 decibel bij bedrijfssnelheid.
Stapsgewijze handleiding voor directe koppelingsinstallatie
De volgende procedure omvat het meest voorkomende scenario: het bevestigen van een tandwielreductor aan een elektromotor met behulp van een flexibele kaakkoppeling op een gemeenschappelijke basisplaat. Elke stap moet in volgorde worden uitgevoerd om een goede uitlijning en een lange levensduur te garanderen.
- Controleer de compatibiliteit van componenten. Controleer of de motorframegrootte, asdiameter, spiebaanafmetingen en draairichting overeenkomen met de ingangsspecificaties van het reductiemiddel. Meet de diameter van de motoras met een micrometer om er zeker van te zijn dat deze binnen het tolerantiebereik ligt dat is opgegeven door de fabrikant van de koppeling, doorgaans plus of min 0,025 mm voor assen met een diameter tot 50 mm.
- Reinig alle pasvlakken. Verwijder beschermende coatings, roest, vuil en bramen van de motoras, de ingaande as van het reductiedeel en de koppelingsboringen met behulp van een fijne schuurlinnen en een oplosmiddelhoudende reiniger. Elke verontreiniging tussen pasvlakken kan wrijvingscorrosie veroorzaken en de effectiviteit van de koppelingsverbinding tot 30% verminderen.
- Monteer de koppelingsnaven. Schuif één naaf op de motoras en de andere op de ingaande as van het verloopstuk. Bij spieschachten steekt u de spie in de spiebaan voordat u de naaf monteert. Breng een dunne, gelijkmatige laag anti-vastloopmiddel aan op de as om vreten te voorkomen. Haal de stelschroeven of klembouten aan met het door de fabrikant van de koppeling opgegeven aanhaalmoment, doorgaans 15 Nm tot 80 Nm voor middelgrote koppelingen.
- Plaats de motor en het verloopstuk op de basisplaat. Plaats beide units op de gemeenschappelijke basisplaat met de koppelingsnaven naar elkaar toe gericht. Laat een opening tussen de naafvlakken gelijk aan de dikte van de spin plus 1 mm tot 2 mm extra speling om thermische uitzetting mogelijk te maken. Plaats de spin in dit stadium nog niet.
- Voer een ruwe uitlijning uit. Gebruik een liniaal die over de boven- en zijkant van beide koppelingsnaven wordt geplaatst om te controleren op grove verkeerde uitlijning. Pas de positie van de motor of het verloopstuk aan met behulp van vulstukken onder de montagevoeten totdat de richtliniaal gelijkmatig contact maakt met beide naven over de gehele lengte. De vulplaten moeten van roestvrij staal zijn en er mogen niet meer dan vier vulplaten onder een enkele voet worden gestapeld om de stabiliteit te behouden.
- Voer een nauwkeurige uitlijning uit met een meetklok of laseruitlijningsinstrument. Monteer een meetklok op één naaf en draai deze terwijl u de radiale en axiale slingering op de tegenoverliggende naaf meet. Aanvaardbare waarden zijn minder dan 0,05 mm voor parallelle offset en minder dan 0,5 graden voor hoekafwijking. Laseruitlijningssystemen kunnen een nauwkeurigheid bereiken binnen 0,01 mm en de uitlijningstijd met 40% tot 60% verminderen in vergelijking met meetklokmethoden.
- Plaats de elastomere spin. Zodra de uitlijning is bevestigd, plaatst u de spin tussen de twee koppelingsnaven. De spin moet goed passen zonder dat er overmatige kracht voor nodig is. Draai de assen met de hand om te controleren of de koppeling vrij draait en op geen enkel punt in de rotatie vastloopt.
- Draai alle bevestigingsbouten aan. Draai de bevestigingsbouten van de motor en het verloopstuk vast op de basisplaat met behulp van een gekalibreerde momentsleutel. Volg een kruispatroon-aandraaivolgorde om de klemkracht gelijkmatig te verdelen. De boutkoppelwaarden voor typische M12 tot M20 bevestigingsmiddelen variëren van 70 Nm tot 350 Nm, afhankelijk van de kwaliteit en maat van de bout.
- Installeer de koppelingsbeschermer. Zet een stijve koppelingsbescherming vast die alle roterende onderdelen afdekt. Dit is een veiligheidsvereiste onder OSHA-norm 1910.219 en gelijkwaardige internationale regelgeving. De beschermkap moet bestand zijn tegen de impact van een gebroken koppelingsonderdeel bij maximale bedrijfssnelheid.
- Voer een nullasttest uit. Start de motor kort en observeer de koppeling op trillingen, ongebruikelijke geluiden of zichtbare wiebelen. Als er een probleem wordt gedetecteerd, stop dan onmiddellijk en controleer de uitlijning opnieuw voordat u overgaat tot gebruik op volle belasting.
Vergelijking van bevestigingsmethoden
De onderstaande tabel geeft een zij-aan-zij vergelijking van de drie belangrijkste methoden die worden gebruikt om een tandwielreductor aan een elektromotor te bevestigen. Elke methode heeft duidelijke voordelen en beperkingen die de geschiktheid ervan voor specifieke toepassingen bepalen.
| Functie | Directe koppeling | Riemaandrijving | Kettingaandrijving |
|---|---|---|---|
| Efficiëntiebereik | 97% tot 99% | 90% tot 96% | 95% tot 98% |
| Tolerantie bij verkeerde uitlijning | Tot 0,5 graden hoekig, 0,05 mm parallel | Tot 2 graden hoekig, 5 mm parallel | Tot 1 graad hoekig, 2 mm parallel |
| Geluidsniveau | 65 tot 72 dB | 60 tot 70 dB | 75 tot 85 dB |
| Onderhoudsinterval | 12 tot 24 maanden | 500 tot 1.000 bedrijfsuren | 200 tot 500 bedrijfsuren |
| Typische levensduur | 10 tot 15 jaar | 3 tot 5 jaar per riemenset | 5 tot 8 jaar per kettingset |
| Koppelcapaciteit | 5 Nm tot 10.000 Nm | 2 Nm tot 2.000 Nm | 20 Nm tot 8.000 Nm |
| Relatieve kosten | Matig | Laag tot gemiddeld | Matig to High |
Vergelijking van de drie belangrijkste methoden voor het bevestigen van een tandwielreductor aan een elektromotor. De gegevens weerspiegelen typische industriële toepassingen op basis van standaard technische referenties en fabrikantspecificaties voor middelzware toepassingen.
Structuurdiagram: directe koppelingsconstructie
Schematische weergave van een directe koppelingsopstelling waarbij de motor, flexibele koppeling en tandwielreductor zijn gemonteerd op een gedeelde stijve basisplaat.
Uitlijning en de impact ervan op de levensduur
Een verkeerde uitlijning van de as is de grootste oorzaak van voortijdige defecten aan tandwielreductoren en is verantwoordelijk voor naar schatting 50% tot 60% van alle vervangingen van koppelingen en lagers in industriële aandrijfsystemen. Wanneer de motoras en de ingaande as van het reductiemiddel niet goed zijn uitgelijnd, worden de resulterende krachten rechtstreeks in de lagers en tandwielen overgebracht, waardoor versnelde slijtage ontstaat die de levensduur met 40% tot 70% kan verkorten in vergelijking met een goed uitgelijnde installatie.
Er zijn twee soorten verkeerde uitlijning die onder controle moeten worden gehouden. Hoekafwijking treedt op wanneer de middellijnen van de twee assen elkaar onder een hoek snijden in plaats van een enkele rechte lijn te vormen. Verkeerde uitlijning van parallelle offset treedt op wanneer de hartlijnen van de as evenwijdig zijn maar niet samenvallen, wat betekent dat de ene as ten opzichte van de andere is verschoven in het verticale of horizontale vlak. De meeste afwijkingen in de praktijk zijn een combinatie van beide typen. Industriestudies hebben aangetoond dat een kaakkoppeling die wordt blootgesteld aan een parallelle verkeerde uitlijning van 0,5 mm ongeveer drie keer zo snel slijt als een correct uitgelijnde koppeling. Dezelfde koppeling die wordt blootgesteld aan een hoekafwijking van 1,5 graden, kan binnen 1.000 bedrijfsuren defect raken, vergeleken met een verwachte levensduur van meer dan 20.000 uur onder ideale omstandigheden.
Precisie-uitlijning met behulp van lasergereedschappen kan een nauwkeurigheid van de aspositionering binnen 0,01 mm bereiken, wat zich vertaalt in een verlenging van de levensduur van de lagers van 30% tot 50% vergeleken met uitlijning uitgevoerd met alleen meetklokken. De kosten van een laseruitlijnsysteem, doorgaans $3.000 tot $12.000, worden vaak binnen het eerste jaar van gebruik terugverdiend door minder uitvaltijd en lagere kosten voor vervangingsonderdelen in faciliteiten met meerdere aandrijfsystemen.
Overwegingen met betrekking tot koppel, snelheid en servicefactoren
Voordat een bevestigingsmethode wordt geselecteerd, moeten de koppel- en snelheidsparameters op het grensvlak tussen de motor en de tandwielreductor nauwkeurig worden berekend. Het koppel dat via de koppeling of het aandrijfsysteem wordt overgebracht, wordt bepaald door het motorvermogen en de rotatiesnelheid, met behulp van de relatie: Koppel in Nm is gelijk aan 9.550 vermenigvuldigd met vermogen in kilowatt gedeeld door snelheid in RPM. Voor een motor van 15 kW die bij 1.750 tpm draait, bedraagt het koppel op de motoras ongeveer 82 Nm. Deze waarde moet worden vermenigvuldigd met a servicefactor om rekening te houden met toepassingsspecifieke belastingskarakteristieken.
Servicefactoren zijn gestandaardiseerde vermenigvuldigers die ervoor zorgen dat de koppelings- of aandrijfcomponenten de piekbelastingen en schokomstandigheden van de toepassing aankunnen. De onderstaande tabel geeft veelgebruikte servicefactorwaarden weer op basis van het toepassingstype en de inschakelduur, afgeleid van de industriële praktijk en richtlijnen van de fabrikant van koppelingen.
| Toepassingstype | Servicefactor | Inschakelduur | Voorbeeld uitrusting |
|---|---|---|---|
| Uniforme belasting | 1,0 tot 1,25 | Continu, stabiel | Centrifugaalpompen, ventilatoren, generatoren |
| Matig Shock | 1,25 tot 1,75 | Intermitterende, matige starts | Transportbanden, mixers, compressoren |
| Zware schok | 1,75 tot 2,5 | Veelvuldig starten, achteruitrijden | Brekers, hamermolens, ponsmachines |
| Ernstige schok | 2,5 tot 4,0 | Extreme impact, frequente omkering | Walserijen, grote steenbrekers |
Aanbevelingen voor servicefactoren voor de selectie van koppelingen bij het bevestigen van een tandwielreductor aan een elektromotor. Waarden zijn gebaseerd op standaard industriereferenties en moeten voor kritische toepassingen worden geverifieerd aan de hand van specifieke gegevensbladen van de fabrikant.
Veel voorkomende fouten bij het bevestigen van een tandwielreductor
Elk van de volgende fouten is gedocumenteerd in servicerapporten als frequente oorzaak van defecten aan het aandrijfsysteem. Door deze fouten te vermijden, kunnen de meeste voortijdige vervangingen van koppelingen en lagers worden voorkomen.
- De uitlijningsstap volledig overslaan. Alleen vertrouwen op de bewerkingstoleranties van de basisplaat om een acceptabele uitlijning te bereiken, is onvoldoende. Zelfs nauwkeurig bewerkte basisplaten kunnen afwijkingen in de vlakheid van het montageoppervlak hebben van 0,1 mm tot 0,3 mm, wat zich direct vertaalt in een verkeerde uitlijning van de as.
- Er zijn te veel vulplaatjes onder de montagevoeten gebruikt. Door meer dan vier vulplaten te stapelen, ontstaat een soepele laag die in de loop van de tijd ongelijkmatig kan worden samengedrukt, wat leidt tot geleidelijke verkeerde uitlijning. Als er meer dan 3 mm hoogteaanpassing nodig is, gebruik dan een massief machinaal bewerkt afstandsblok in plaats van meerdere dunne vulplaatjes.
- Te vast aandraaien van de stelschroeven van de koppeling. Als u het aanbevolen aanhaalmoment voor stelschroeven overschrijdt, kan de as vervormen of de koppelingsnaaf barsten. Hierdoor ontstaan spanningsconcentraties die na 10.000 tot 50.000 belastingscycli tot vermoeiingsfalen kunnen leiden.
- Het verwaarlozen van thermische uitzetting. Motoren en tandwielreductoren kunnen tijdens bedrijf in temperatuur stijgen met 40 tot 80 graden Celsius boven de omgevingstemperatuur. Een stalen schacht van 1 meter lang zet bij elke 10 graden Celsius temperatuurstijging ongeveer 0,12 mm uit. Koppelingen moeten voldoende axiale speling hebben om deze uitzetting zonder binding op te vangen.
- Koppelingsspin achterstevoren monteren of verkeerd materiaal gebruiken. Elastomere spinnen zijn verkrijgbaar in meerdere materialen, waaronder polyurethaan, nitrilrubber en Hytrel, elk met verschillende temperatuur- en chemische weerstandsbereiken. Een polyurethaanspin die wordt gebruikt in een omgeving boven de 80 graden Celsius zal zacht worden en voortijdig falen.
- Het niet smeren van de koppeling indien nodig. Sommige koppelingstypen, waaronder roosterkoppelingen en tandwielkoppelingen, vereisen periodieke vetsmering. Als deze koppelingen zonder smering worden gebruikt, kan de slijtage met een factor 5 tot 10 toenemen, wat binnen enkele weken in plaats van jaren tot storingen kan leiden.
Selectiecriteria voor het kiezen van de juiste bevestigingsmethode
De beslissing om directe koppeling, riemaandrijving of kettingaandrijving te gebruiken moet gebaseerd zijn op een systematische evaluatie van vijf criteria. Het toekennen van een gewogen score aan elk criterium helpt subjectiviteit te elimineren en zorgt ervoor dat de geselecteerde methode aansluit bij de toepassingsvereisten.
- Koppel- en vermogensvereisten. Directe koppelingen kunnen het grootste koppelbereik aan, van fractioneel tot meer dan 10.000 Nm. Riemaandrijvingen zijn over het algemeen beperkt tot toepassingen onder 2.000 Nm vanwege de beperkingen van de riembreedte en de poeliegrootte. Kettingaandrijvingen blinken uit in scenario's met een hoog koppel en lage snelheid, waarbij schokbelastingen vaak voorkomen.
- Ruimtelijke beperkingen. Meet de beschikbare afstand tussen het uiteinde van de motoras en het uiteinde van de ingaande as van het reductiemiddel. Directe koppelingen vereisen een spleet van slechts 50 mm tot 200 mm, afhankelijk van de koppelingsgrootte. Riem- en kettingaandrijvingen hebben meer ruimte nodig om de diameter van de riemschijf of het tandwiel op te vangen en de juiste hartafstanden te behouden, doorgaans 300 mm tot 1.500 mm.
- Omgevingsomstandigheden. In washdown-omgevingen waar frequente reiniging met water of chemicaliën vereist is, wordt de voorkeur gegeven aan directe koppelingen met roestvrijstalen naven en voedselveilige elastomeren. Riemaandrijvingen kunnen vocht absorberen en bacteriën herbergen, waardoor ze zonder speciale materialen ongeschikt zijn voor voedselverwerking. Kettingaandrijvingen in natte omgevingen vereisen continue smeersystemen en corrosiebestendige coatings.
- Flexibiliteit in snelheidsverhouding. Als de toepassing toekomstige snelheidsveranderingen vereist, biedt een riemaandrijving met verwisselbare poelies de eenvoudigste en goedkoopste methode om de algehele reductieverhouding aan te passen. Directe koppelingen zorgen voor een vaste verhouding van 1:1 tussen de ingang van de motor en de reductor, waardoor de reductor zelf moet worden vervangen om de verhouding aan te passen.
- Totale levenscycluskosten. Hoewel directe koppelingen vaak hogere initiële componentkosten hebben dan riemaandrijvingen, resulteren hun lagere onderhoudsvereisten en langere levensduur doorgaans in 20% tot 35% lagere totale eigendomskosten over een periode van 10 jaar, wanneer de arbeidskosten voor inspecties en vervangingen worden meegerekend.
Veelgestelde vragen
Kan ik een tandwielreductor rechtstreeks op een motor bevestigen zonder koppeling?
Directe bevestiging zonder koppeling wordt niet aanbevolen voor standaard industriële motoren en tandwielreductoren. De assen van deze twee units zijn niet ontworpen om rechtstreeks op elkaar aan te sluiten. Zelfs als de asdiameters overeenkomen, betekent het ontbreken van een flexibel element dat alle krachten bij verkeerde uitlijning rechtstreeks worden overgebracht naar de lagers van zowel de motor als het reductor, wat tot snelle slijtage leidt. Sommige gespecialiseerde motor-reductorcombinaties, ook wel motorreductoren genoemd, worden vervaardigd als geïntegreerde eenheden waarbij de motoras en het tandwielstelsel een gemeenschappelijke behuizing delen. Bij deze geïntegreerde ontwerpen is het opzetstuk intern en in de fabriek uitgelijnd.
Wat is het meest voorkomende koppelingstype dat wordt gebruikt tussen een motor en een tandwielreductor?
De kaakkoppeling met een elastomeer spininzetstuk is het meest gebruikte type voor algemene industriële toepassingen tot circa 500 kW. Het vertegenwoordigt naar schatting 45% tot 55% van alle motor-naar-reductorkoppelingsinstallaties. De populariteit komt voort uit het fail-safe ontwerp, wat betekent dat als het elastomeer faalt, de metalen kaken in elkaar grijpen en koppel blijven overbrengen, waardoor catastrofale scheiding wordt voorkomen. Schijfkoppelingen en roosterkoppelingen komen vaker voor bij toepassingen met hoge prestaties en hoog koppel boven 500 kW, terwijl starre koppelingen voornamelijk worden gebruikt in precisieservosystemen waar nulspeling van cruciaal belang is.
Hoe vaak moet ik de uitlijning tussen de motor en de tandwielreductor controleren?
De uitlijning moet worden gecontroleerd bij de eerste installatie, na de eerste 200 tot 500 bedrijfsuren, en daarna jaarlijks voor continu werkende apparatuur. Apparatuur die regelmatig wordt gestart, gestopt of omgekeerd wordt belast, moet elke zes maanden worden gecontroleerd. Thermische cycli, het bezinken van de fundering en trillingen kunnen ervoor zorgen dat de uitlijning na verloop van tijd gaat afwijken. Uit een onderzoek uit 2020 onder 300 industriële aandrijfsystemen bleek dat 42% van de gecontroleerde eenheden na 12 maanden continu gebruik met meer dan 0,03 mm buiten hun oorspronkelijke uitlijningstoleranties waren geraakt.
Wat zorgt ervoor dat een tandwielreductor oververhit raakt nadat deze aan een motor is bevestigd?
Oververhitting in een nieuw geïnstalleerd motorreductorsamenstel wordt meestal veroorzaakt door een verkeerde uitlijning, waardoor extra wrijvingskrachten ontstaan die mechanische energie in warmte omzetten. Andere oorzaken zijn onder meer het overbelasten van het reductiemiddel boven zijn nominale capaciteit, het werken met snelheden onder het minimaal aanbevolen ingangstoerental, onvoldoende smering of een koppeling die te stijf is en trillingen overbrengt in plaats van deze te dempen. Een correct geïnstalleerde tandwielreductor moet werken bij een oppervlaktetemperatuurstijging van 40 tot 60 graden Celsius boven de omgevingstemperatuur. Temperaturen boven de 90 graden Celsius aan het oppervlak van de behuizing duiden op een probleem dat onmiddellijk onderzoek vereist.
Kan ik een riemaandrijving gebruiken in plaats van een directe koppeling voor toepassingen met een hoog koppel?
Riemaandrijvingen kunnen worden gebruikt voor toepassingen met een hoog koppel, maar vereisen een zorgvuldige engineering om een betrouwbare werking te garanderen. Meerdere parallel geschakelde V-riemen kunnen een koppel tot ongeveer 2.000 Nm overbrengen. Voor hogere koppelniveaus kunnen synchrone tandriemen met een breedte tot 200 mm tot 5.000 Nm aan. Riemaandrijvingen in toepassingen met een hoog koppel vereisen echter frequente spanningscontroles, omdat het uitrekken van de riem onder zware belasting slip kan veroorzaken. Een riem die slechts 2% tot 3% slipt, kan voldoende wrijvingswarmte genereren om het riemmateriaal snel af te breken. Voor toepassingen van meer dan 5.000 Nm zijn directe koppelings- of kettingaandrijvingsmethoden over het algemeen praktischer en betrouwbaarder.
Welk gereedschap is essentieel voor het bevestigen van een tandwielreductor aan een elektromotor?
De essentiële toolkit omvat een gekalibreerde momentsleutel met een bereik van 20 Nm tot 400 Nm, een set voelermaten voor het meten van de speling, een meetklok met magnetische basis of een laseruitlijnsysteem, roestvrijstalen vulplaatjes in diktes van 0,05 mm tot 1,0 mm, een richtliniaal van minimaal 300 mm lang met een nauwkeurig geslepen rand, micrometers voor verificatie van de asdiameter en een complete set inbussleutels en dopsleutels die passen bij de koppeling en montageboutmaten. Voor het monteren van grote koppelingsnaven met perspassingen op assen met een diameter groter dan 50 mm kan een lagerverwarmer of inductieverwarmer nodig zijn.
Veiligheidsmaatregelen tijdens installatie
De lockout- en tagout-procedures moeten worden gevolgd wanneer er werkzaamheden worden uitgevoerd aan of in de buurt van de motor en de tandwielreductor. De elektrische isolatie moet worden geverifieerd bij de hoofdschakelaar voordat er met mechanische werkzaamheden wordt begonnen. Wanneer het roterende geheel operationeel is, moet het volledig worden omsloten door een afscherming die voldoet aan de eisen van de toepasselijke veiligheidsnormen. Een afscherming die zonder gereedschap kan worden verwijderd, is niet acceptabel voor permanente installaties. De afscherming moet in staat zijn een projectiel tegen te houden dat voortkomt uit het falen van de koppeling bij de maximale nominale snelheid van het samenstel. Bovendien moet de hijsapparatuur die wordt gebruikt om de motor en het reductiemiddel te positioneren, geschikt zijn voor ten minste 150% van het gewicht van het zwaarste onderdeel, en moeten de hefpunten duidelijk worden geïdentificeerd op zowel de motor- als de reductiekast.
De methoden en gegevens die in dit artikel worden gepresenteerd, weerspiegelen de standaard industriële praktijk voor het bevestigen van een tandwielreductor aan een elektromotor. Specifieke koppelwaarden, uitlijningstoleranties en servicefactoren moeten altijd worden geverifieerd aan de hand van de documentatie van de fabrikant van de specifieke motor-, reductor- en koppelingscomponenten die in de installatie worden gebruikt.